工业机器人如何重塑制造业:从选型到集成的完整指南
制造业的竞争逻辑正在发生根本性变化。过去靠人海战术和规模效应打天下的模式,在用工成本持续攀升、品质要求不断提高的今天已经难以为继。工业机器人从"可选加分项"变成了"必答生存题"。但真正走进工厂车间你会发现,买一台机械臂容易,让它稳定高效地融入生产线却远没有那么简单。本文从实际应用出发,梳理工业机器人在制造业中的落地路径、选型逻辑和集成要点,希望能给正在考虑自动化改造的企业一些参考。
制造业为什么绕不开工业机器人
先说一个现实:在长三角、珠三角的制造集群里,焊接、搬运、码垛、上下料这些岗位的招工难度逐年上升,人员流动率高,培训成本居高不下。一台六轴工业机器人可以连续作业数万小时,重复定位精度稳定在±0.02mm到±0.05mm之间,这在人工操作中几乎不可能持续做到。
更关键的是下游行业的需求在倒逼。食品饮料行业对卫生标准的要求越来越严,制药行业GMP规范对生产环境的洁净度有硬性指标,汽车零部件和3C电子行业对一致性的容忍度越来越低。这些场景里,工业机器人不只是"替代人",而是完成人工难以稳定达到的工艺标准。
从应用端来看,工业机器人已经渗透到几乎所有制造细分领域:
- 食品与饮料:高速分拣、装箱码垛、乳制品灌装线上的搬运环节,对IP防护等级要求较高,通常需要不锈钢机身和食品级润滑脂。
- 化工与新材料:涂料、塑料、橡胶制品的取件、去毛刺和码垛,部分场景涉及防爆要求。
- 金属加工与五金:冲压上下料、焊接、打磨抛光,是工业机器人密度最高的领域之一。
- 造纸与包装:纸箱码垛、印刷后道搬运,负载需求通常在20kg到180kg之间。
- 纺织与服装:面料抓取、缝纫辅助、成衣折叠包装,对柔性抓取技术依赖度高。
- 电子与通信设备:小型SCARA和六轴机器人用于精密装配、点胶、检测上下料。
可以说,只要有重复性劳动、有精度要求、有环境风险的地方,工业机器人都有用武之地。
工业机器人选型:先看工艺,再看参数
很多企业在采购工业机器人时容易陷入一个误区:先比价格、比品牌,再考虑能不能用。正确的顺序应该反过来——先明确工艺需求,再匹配机器人构型和参数。
按工艺需求确定机器人构型
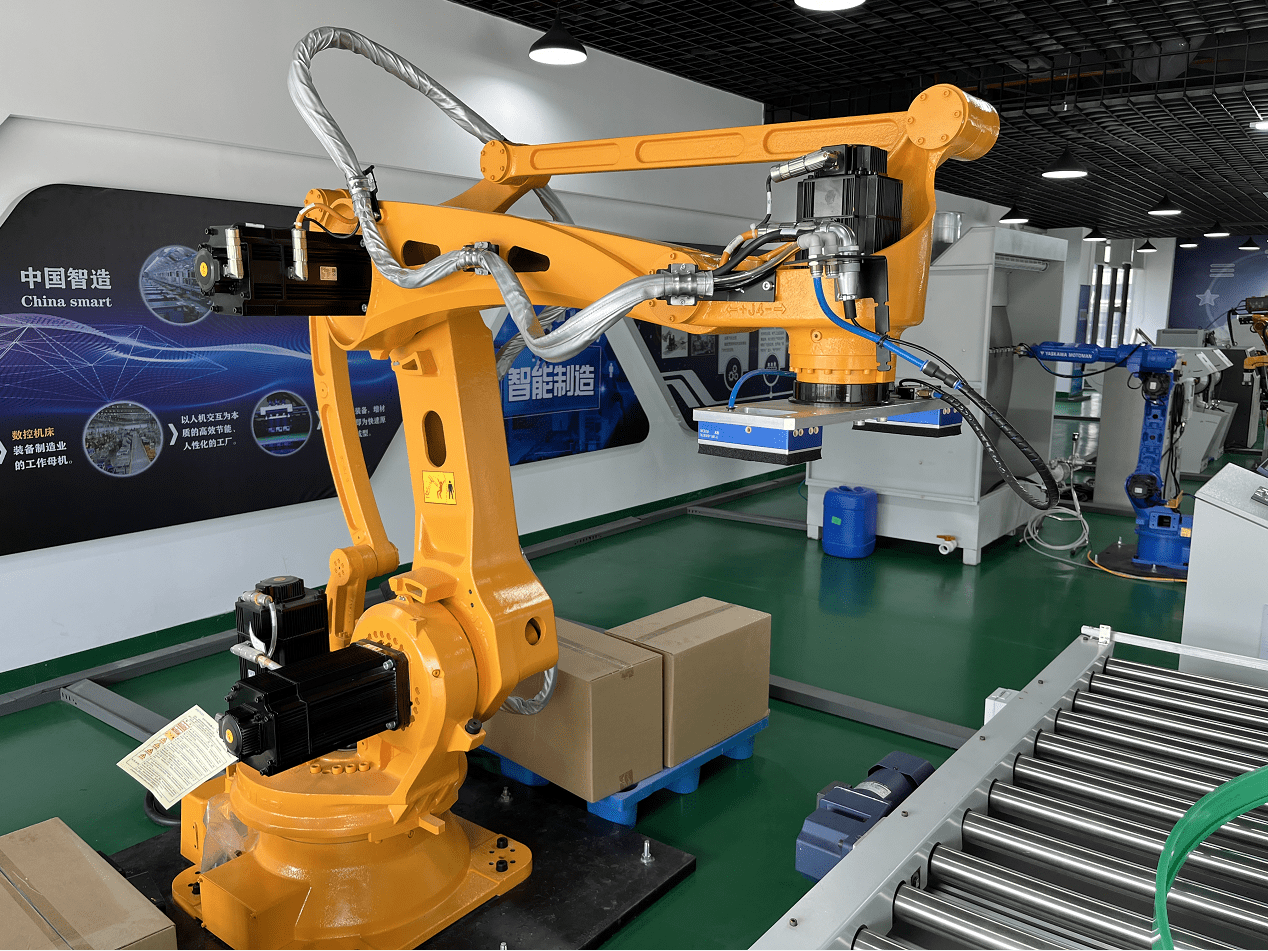
不同的作业场景对机器人的自由度、工作半径和负载要求差异很大。搬运码垛通常选用四轴码垛机器人或大负载六轴机器人,追求节拍和稳定性;焊接场景需要六轴关节机器人配合焊接电源和变位机;精密装配则更适合SCARA机器人或小型六轴机器人,强调重复定位精度和速度。机器人上下料场景还要考虑机床接口、料仓布局和换型频率。
关键参数不能只看纸面数据
负载、臂展、重复定位精度是三个核心指标,但实际选型时还要关注:
- 有效负载的余量:末端执行器(夹具、吸盘、焊枪)的重量要计入总负载,建议留出15%到20%的余量,避免长期满负荷运行影响寿命。
- 工作半径与干涉区:臂展要覆盖所有作业点位,同时要考虑机器人在运动过程中与周边设备的安全距离。
- 防护等级:粉尘环境需要IP54以上,冲洗环境需要IP65甚至IP67,焊接场景还需考虑耐飞溅和抗电磁干扰。
- 控制系统兼容性:机器人控制器能否与现有PLC、视觉系统、上位MES顺畅通讯,直接影响集成难度。
机器人系统集成:决定成败的关键环节
工业机器人本体只是整个系统的一个组成部分。一套完整的机器人工作站还包括末端执行器、工装夹具、安全防护、视觉系统、传送系统和控制软件。系统集成质量的高低,直接决定了机器人能不能真正跑起来、跑得稳。
末端执行器与工装设计
夹具和吸盘的设计往往比机器人本体更考验功力。抓取对象的形状、重量、表面特性、温度都会影响方案选择。比如食品行业的纸箱码垛需要真空吸盘配合海绵密封条,金属冲压件上下料则需要磁力吸盘或机械夹爪。非标自动化设备的核心价值,很大程度上就体现在这些"非标"的工装设计上。
视觉与传感的融合
传统示教编程依赖固定的点位示教,换型时需要重新示教,耗时且依赖熟练工程师。引入2D/3D视觉后,机器人可以识别来料位置偏差并自动补偿,实现柔性上下料和分拣。力控传感器的加入则让打磨、装配等接触式作业成为可能。对于多品种小批量的生产模式,视觉引导几乎是必选项。
安全防护与产线衔接
安全围栏、安全光幕、区域扫描仪是标配,但在空间紧张的车间里,协作机器人或安全-rated激光扫描仪可以节省大量占地面积。产线衔接方面,机器人与输送线、AGV、立体仓库之间的节拍匹配需要提前仿真验证,避免出现"机器人很快、产线等料"的尴尬局面。
示教编程与调试:让机器人真正好用
工业机器人的使用门槛,很大程度上体现在编程和调试环节。主流的示教编程方式包括在线示教(用手持示教器逐点记录位置)和离线编程(在软件中建模并生成程序后导入)。对于点位多、轨迹复杂的应用(如焊接、喷涂),离线编程能显著缩短现场调试时间;对于简单的搬运码垛,在线示教配合参数化程序模板效率更高。
值得关注的是,近年来图形化编程和拖拽式示教在降低使用门槛方面进步明显。部分厂商还推出了基于APP的远程监控和参数调整功能,让设备管理人员不必深入掌握机器人语言也能完成日常换型和故障排查。对于自动化设备厂家来说,交付时提供清晰的示教文档和操作培训,比单纯堆砌功能更能赢得客户口碑。
自动化生产线改造的落地建议
工业自动化改造不是一次性买卖,而是一个持续优化的过程。结合昆山及周边制造业集群的实际经验,有几点建议值得参考:
- 从单点工位切入,逐步扩展:先在一两个瓶颈工位部署机器人上下料或码垛,验证效果后再向整线延伸,避免一次性投入过大带来的风险。
- 重视来料一致性:机器人对来料偏差的容忍度有限,改造前要先梳理上游工序的来料精度和包装规范,否则机器人效率会大打折扣。
- 预留换型能力:制造业订单越来越碎片化,机器人工作站的夹具和程序应具备快速换型能力,减少停机调整时间。
- 选择有行业经验的集成商:不同行业的工艺差异很大,有同类项目经验的机器人系统集成商能少走很多弯路。
- 做好运维储备:培养1到2名内部设备管理人员掌握基本的示教编程和故障处理能力,比完全依赖外部服务更可持续。
结语
工业机器人的价值不在于"有没有",而在于"用得好不好"。从选型到集成,从示教编程到产线衔接,每一个环节都需要结合具体工艺做扎实的功课。对于制造业企业而言,自动化改造的本质是用设备稳定性换产品一致性、用一次性投入换长期运营效率。想清楚自己的工艺痛点在哪里,再去找匹配的工业机器人和集成方案,这条路才能走得稳、走得远。